01 · LATAR BELAKANGKondisi sebelum proyek
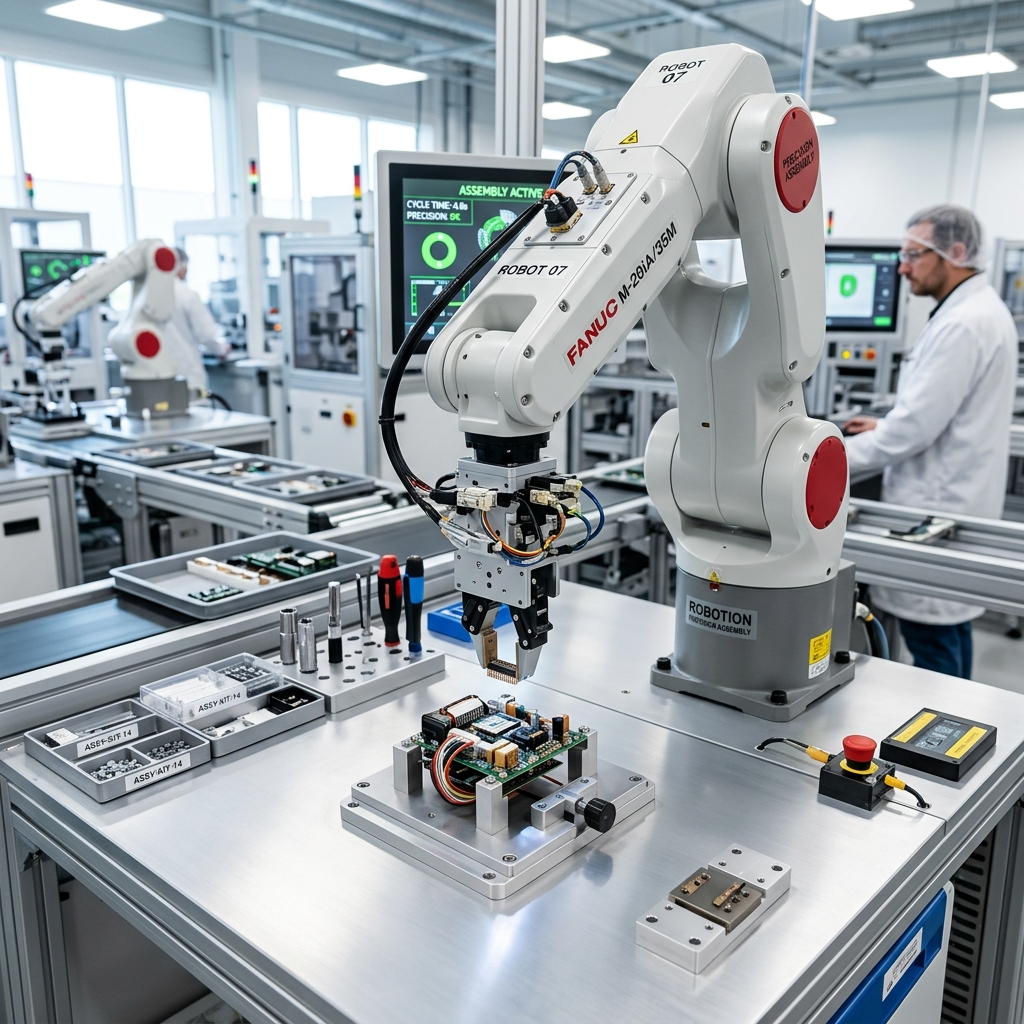
Klien kami merakit komponen berukuran kecil dengan bantuan robot. Masalahnya, robot hanya bergerak ke koordinat yang sudah diprogram. Ia tidak tahu kalau posisi komponen di tray sedikit bergeser.
Akibatnya, pergeseran beberapa milimeter saja sudah cukup untuk membuat rakitan gagal. Tim produksi harus sering berhenti untuk mengecek dan mengulang pekerjaan.
02 · TANTANGANApa yang perlu diselesaikan
- Posisi komponen di tray tidak selalu sama.
- Banyak rakitan gagal dan harus dikerjakan ulang.
- Setiap ganti model, robot perlu disetel ulang secara manual.
- Yield produksi naik-turun dan sulit diprediksi.
03 · SOLUSILangkah yang kami kerjakan
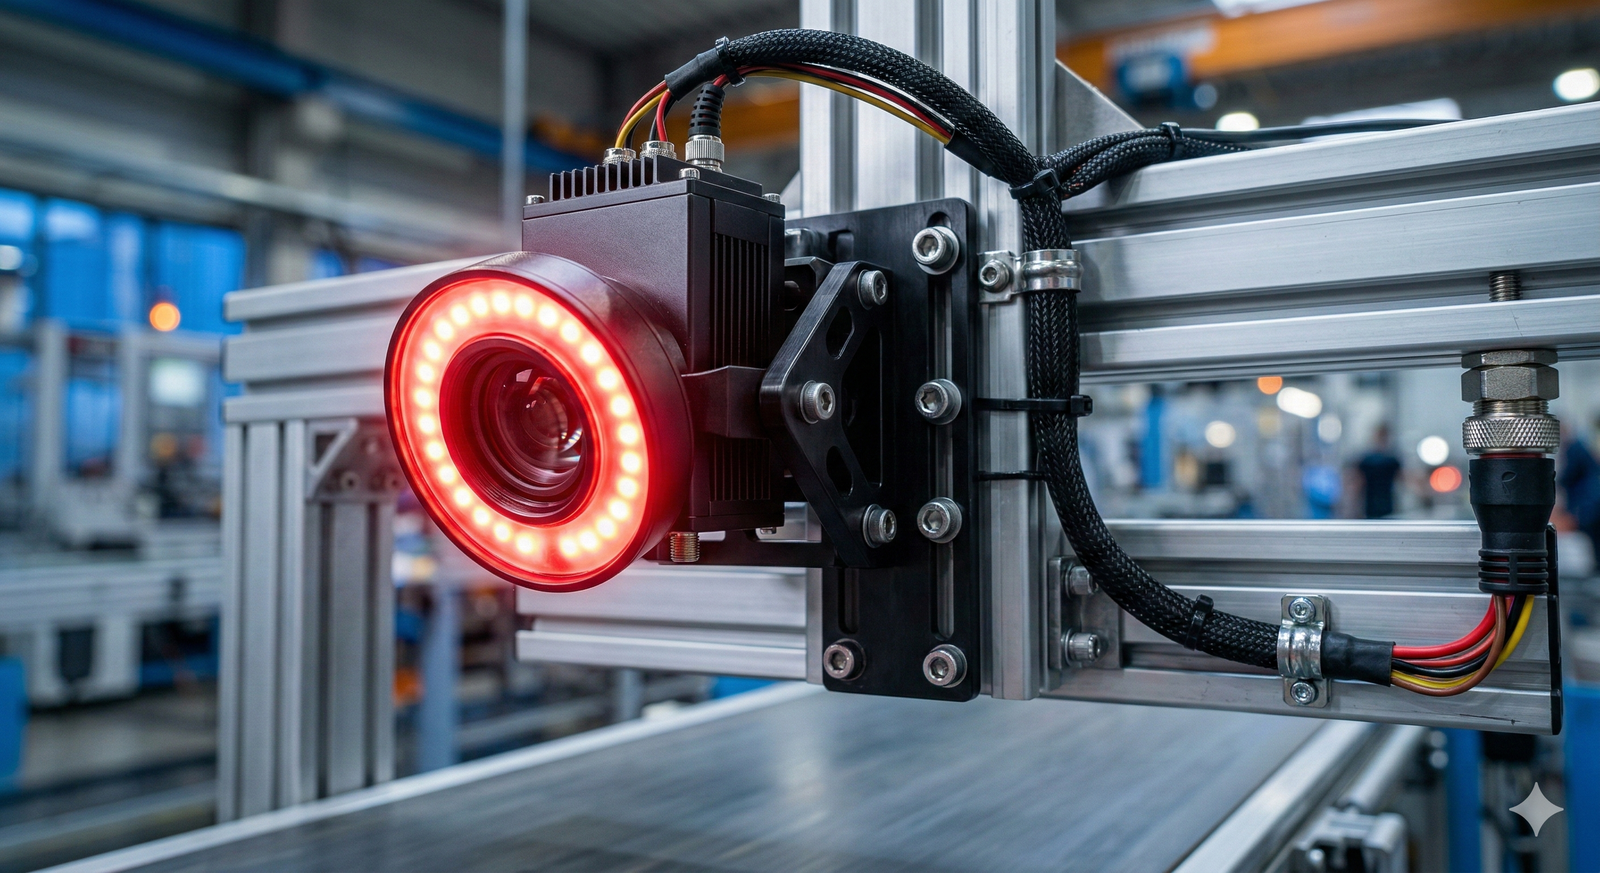
- Pasang kamera di area pengambilanKamera membaca posisi dan orientasi setiap komponen sebelum robot mengambilnya.
- Kalibrasi kamera dan robotKoordinat kamera dan robot kami samakan, supaya apa yang dilihat kamera langsung bisa diterjemahkan menjadi gerakan robot.
- Koreksi posisi otomatisRobot menyesuaikan titik ambil dan titik pasang berdasarkan data dari kamera, bukan lagi koordinat tetap.
- Verifikasi hasil rakitanKamera kedua memeriksa hasil rakitan. Kalau ada yang tidak sesuai, unit tersebut langsung dipisahkan.
- Simpan resep per modelSetiap model produk punya resep sendiri, jadi pergantian model cukup dengan memilih resep di layar.
04 · HASILDampak di lantai produksi
- Akurasi perakitan naik hingga 99%.
- Jumlah rakitan yang harus dikerjakan ulang turun drastis.
- Pergantian model jadi lebih cepat karena tidak perlu setting manual.
- Yield produksi lebih stabil dari hari ke hari.
Dengan "mata" tambahan, robot tidak lagi bekerja secara buta. Lini perakitan kini bisa menangani variasi posisi komponen tanpa harus mengorbankan kecepatan.